智能工厂中自动化机器人手臂的监控系统软件与控制系统开发
随着工业4.0和智能制造的深入推进,自动化机器人手臂作为智能工厂的核心执行单元,正发挥着日益重要的作用。为了确保机器人手臂高效、稳定、安全地运行,一套完善的监控系统软件与自动化控制系统成为不可或缺的支撑。本文将围绕智能工厂中机器人手臂的监控系统软件与自动化控制系统开发展开探讨。
一、机器人手臂在智能工厂中的应用
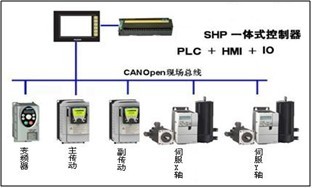
机器人手臂是一种可编程、多自由度的自动化机械装置,广泛应用于焊接、装配、搬运、喷涂、检测等工序。在智能工厂中,机器人手臂通过工业以太网、现场总线等通信方式与PLC、传感器、上位机等设备互联,实现生产线的柔性化与智能化。
二、监控系统软件的核心功能
监控系统软件是操作人员与机器人手臂之间的人机交互桥梁,其核心功能包括:
- 实时状态监测:采集机器人手臂的关节角度、末端执行器位置、速度、电流、温度等参数,以图形化界面动态展示。
- 故障诊断与报警:基于阈值判断和故障树分析,及时发现异常并触发声光报警,推送维护通知。
- 数据记录与分析:存储历史运行数据,生成效率、故障率、能耗等统计报表,为优化生产提供依据。
- 远程控制与调试:支持远程启停、参数修改、程序下载,降低现场维护成本。
- 安全监控:集成安全光幕、急停按钮等信号,实时监控安全状态并联动停机。
三、自动化控制系统开发的关键技术
- 硬件平台选型:根据机器人手臂的轴数、响应速度和精度要求,选择高性能PLC、运动控制器或工业PC。
- 运动控制算法:实现多轴插补、轨迹规划、伺服驱动与PID调节,保证运动平稳与定位精确。
- 通信协议适配:支持EtherCAT、PROFINET、Modbus TCP等主流工业协议,实现与机器人手臂、传感器、MES系统的无缝集成。
- 软件开发框架:采用模块化设计,常用C/C++、Python、IEC 61131-3编程语言,结合Qt、WPF等界面库,提高开发效率与可维护性。
- 安全与可靠性设计:遵循IEC 62061、ISO 13849等功能安全标准,设置看门狗、冗余通信、断电保护等措施。
四、系统集成与典型架构
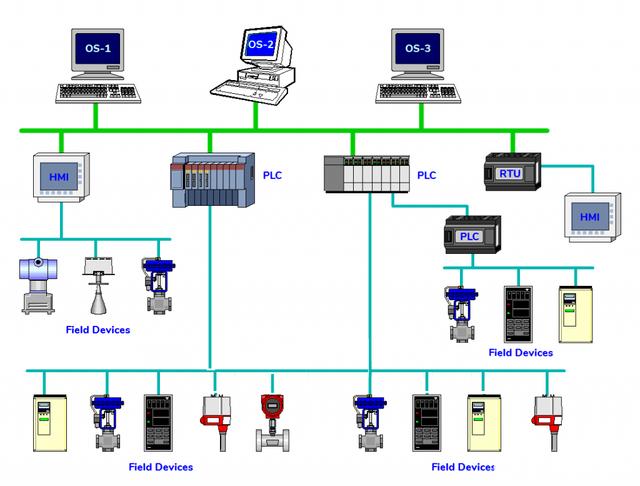
一个典型的智能工厂机器人手臂监控与控制系统中,通常包含以下层级:
- 现场层:机器人手臂、伺服驱动器、传感器、安全装置。
- 控制层:PLC、运动控制器、工业机器人控制器。
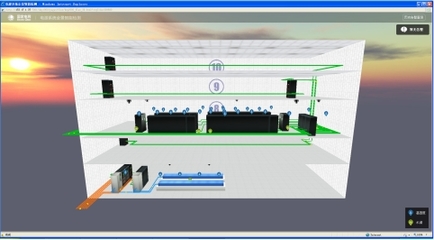
- 监控层:SCADA/HMI软件、数据库服务器、报警服务器。
- 管理层:MES、ERP系统,实现生产订单、物料、质量的全流程管理。
各层之间通过工业网络进行数据交互,形成闭环控制与信息化管理。
五、开发挑战与发展趋势
当前开发面临的主要挑战包括:多品牌机器人手臂的兼容性、实时性与非实时性任务的协调、大数据量与低延迟的平衡、网络安全防护等。未来发展趋势表现为:
- 基于数字孪生的虚拟调试与预测性维护;
- 人工智能算法用于视觉引导、故障预测与自适应控制;
- 边缘计算与云平台协同,实现分布式监控与远程运维;
- 5G与TSN等新型网络技术提升通信性能;
- 开放模块化软件架构,支持快速二次开发。
六、
自动化机器人手臂的监控系统软件与自动化控制系统开发是智能工厂建设中的关键环节。通过合理的架构设计、先进的开发技术与严格的安全标准,可以显著提高机器人手臂的利用率、生产效率和安全性,为企业实现降本增效与智能化转型提供有力支撑。随着技术的不断演进,未来的监控与控制软件将更加智能、开放与可靠。